感触科技
感触科技触觉感知产品概念图

让机器人真正感知世界 感触科技

专注柔性触觉传感、端侧触觉计算与机器人应用,让机器获得更接近真实世界的感知能力。

  • 感 · 算 · 控 三合一架构
  • 芯片 + 工具链 + 数据集
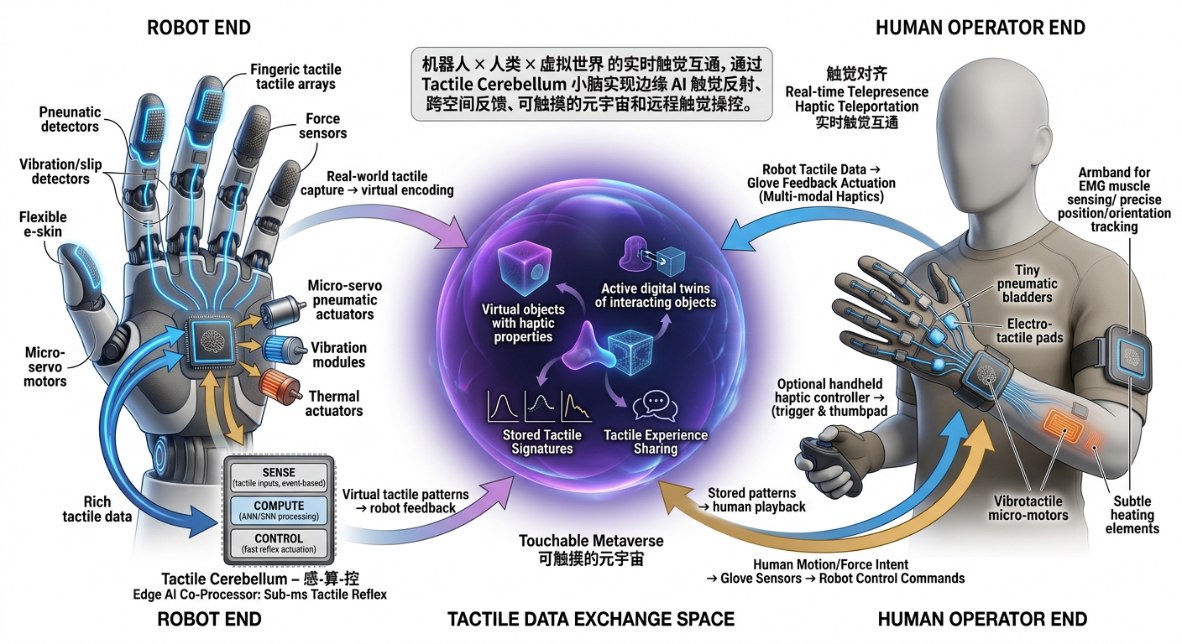
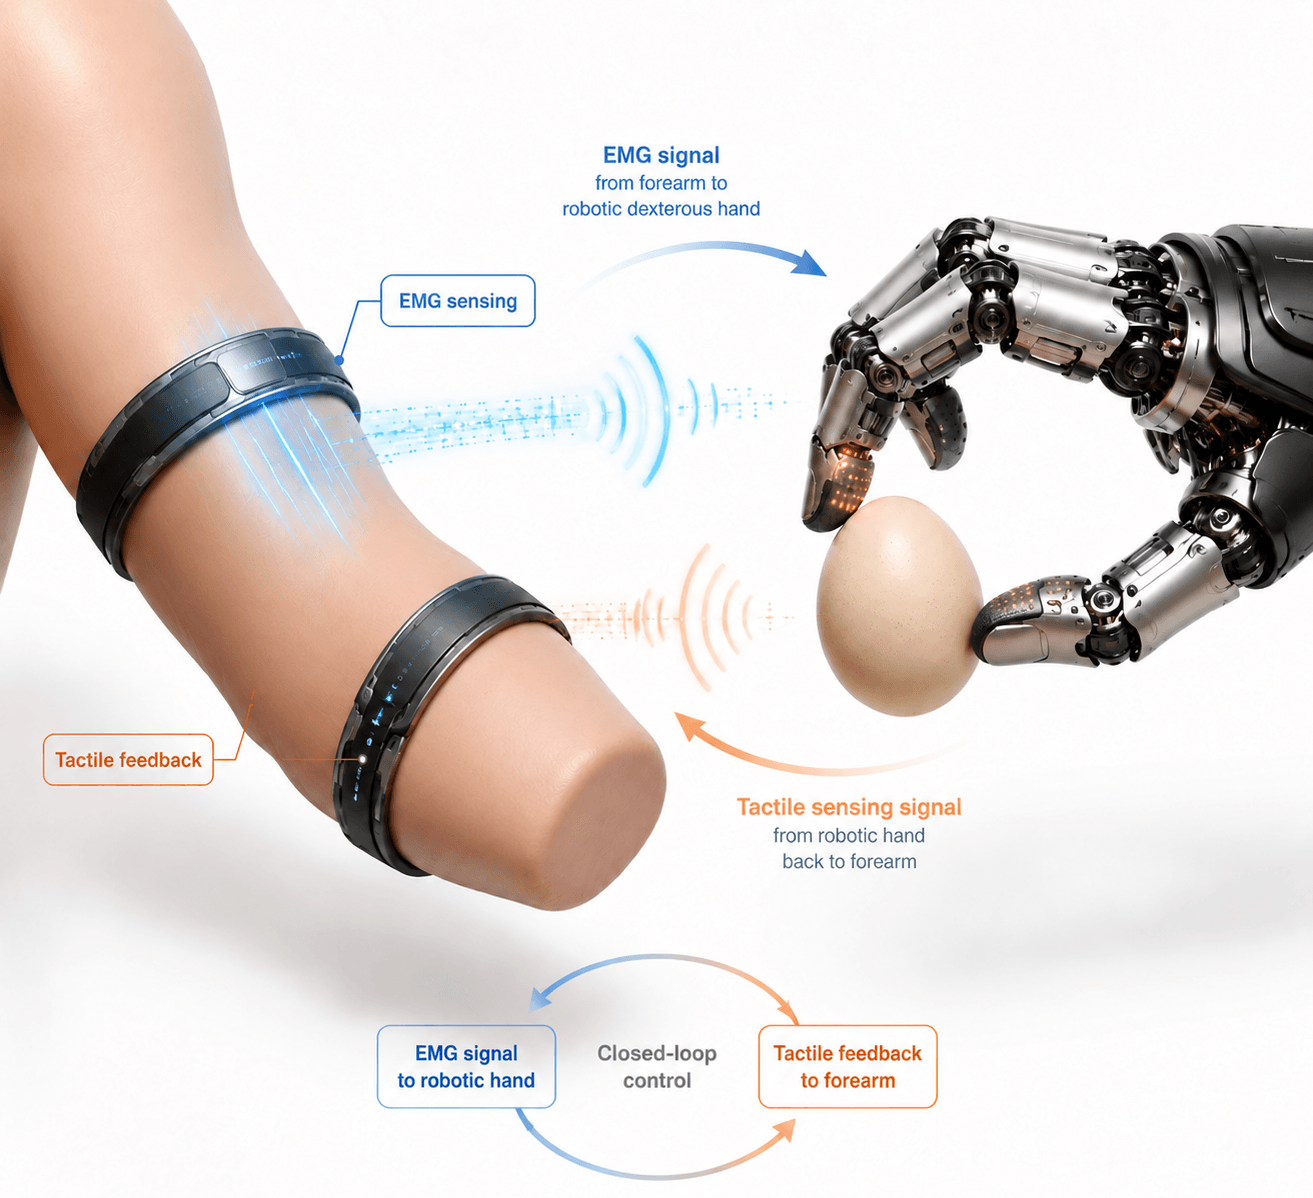
触觉闭环应用概念图

为机器人增加一个触觉 「小脑」

在机器人本体侧就近处理接触、受力与滑动信息,帮助机器人判断「是否抓住」「力度是否合适」「物体是否正在滑落」。

查看应用场景

  • 适配多类型触觉传感器
  • 面向真实机器人任务迭代

我们在做什么

让机器从感知接触开始理解 真实世界

随着机器人进入工厂、家庭与公共服务场景,仅仅「看得见」还不够——还需要在接触物体时感知力度、滑动与碰撞,才能完成更精细、更安全的操作。感触科技正聚焦这一环节。

10+

【待填写:数据口径说明】

感触科技工作场景

我们的工作方式

技术路径

从柔性传感到机器人应用的 触觉闭环

感触科技构建从柔性传感、信号处理到应用反馈的完整触觉技术链路,让触觉信号真正被机器人模型有效调用。

柔性触觉传感

采集压力、力、温度、振动、滑移及柔性电子皮肤等异构触感信号,让机器人在接触物体的第一时间获得可靠输入。

端侧触觉计算

在机器人本体侧完成触觉数据的处理与物理认知计算,减少对云端与通用算力的依赖,直击「高功耗、高延迟」的行业痛点。

机器人应用反馈

把处理结果回传给负责整体决策的机器人「主脑」,形成从感知到动作调整的闭环,并通过真实机器人任务持续改进产品。

合作与生态

连接触觉传感器、机器人末端与 机器人主脑

机器人触觉产品概念图

灵巧手与人形机器人

让机器人获得更细腻的 接触反馈

面向灵巧手、人形机器人等具身智能设备,提供压力、接触与形变等触觉信息,让抓取与操作更稳、更安全。

  • 柔性触觉传感器与多维信号采集
  • 端侧触觉数据处理与实时反馈
  • 面向真实操作任务的应用闭环
触觉应用闭环概念图

智能制造与科研合作

让触觉技术进入更多 应用场景

面向协作机器人、工业检测、医疗可穿戴与 XR 触觉交互等场景,开放商务、技术与科研合作。

  • 协作机器人与智能制造
  • 医疗可穿戴与 XR 触觉交互
  • 科研项目与工程技术服务

核心技术指标

柔性传感、端侧计算与机器人应用的 技术闭环

1.3 pJ/SOP
端侧类脑芯片能效

采用电荷域存内计算(CIM)与脉冲神经网络(SNN)融合架构,研发的电荷域 SNN 存内计算推理芯片 NeuC-CIM,能效达 1.3 pJ/SOP。

成果发表于 VLSI 2025
3 合 1
「感-算-控」触觉协处理架构

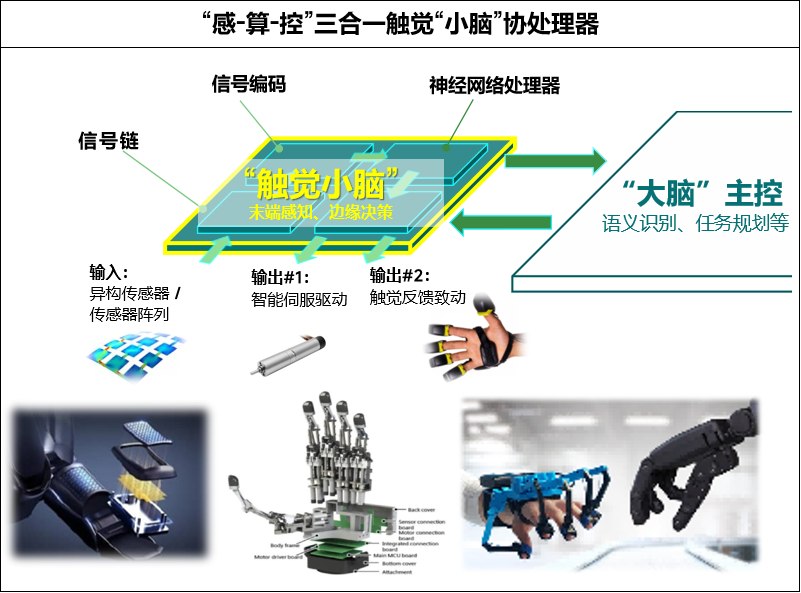
将触觉感知融合(SENSE)、物理认知计算(COMPUTE)与末端反馈控制(CONTROL)集成于单颗端侧协处理芯片,即机器人的触觉「小脑」。

触觉专用边缘计算架构
亚毫秒级
反射闭环延迟

在端侧完成触觉感知融合、物理认知计算与末端反馈控制,形成从接触到动作调整的就近闭环,无需等待云端往返。

端侧就近处理
6 类
异构触感信号处理

可同时处理压力、力、温度、振动、滑移及柔性电子皮肤等异构触感信号,降低机器人厂商对接不同触觉传感器的集成与开发难度。

通用软硬件平台
1 款
具备片上学习能力的边缘 AI 感存算一体处理器

SpikeRAM 使触觉芯片无需依赖云端即可在端侧完成自适应学习与调整,直击触觉模型「数据对齐难、跨设备泛化差」的卡点。

成果发表于 ISSCC 2026
+80%
工具链部署效率提升

支持 TFLite / ONNX 自动部署的软件工具链,配套自研数据采集与多模态数据体系,显著缩短从模型到端侧芯片的落地周期。

+30pp
灵巧操作任务成功率

为触觉构建独立的高频专用处理通路(ANN/SNN 双核),使灵巧操作任务成功率提升约 30 个百分点,破解触觉「无法被模型有效调用」的难题。

技术优势

不是单点器件,而是系统级的 触觉基础设施

在「触觉专用边缘计算架构 + 类脑存算一体芯片」这一上游空白领域,感触科技以类脑存算一体芯片为底座,将感知、计算、控制、数据与工具链进行系统级整合。

  • 从「单点器件」升级为系统级触觉协处理芯片
  • 从底层电路解决端侧触觉处理的高功耗、高延迟问题
  • 以「芯片—数据—模型—标准」四位一体构建长期壁垒

开放的软硬件平台,可对接不同类型触觉传感器

「感-算-控」三合一触觉协处理器架构图

团队与背书

依托长期积累的团队,让技术真正 落地

依托团队在传感器信号处理、人工智能芯片设计和产品量产方面的长期积累,感触科技希望连接触觉传感器、机器人末端和机器人主脑,让机器在与真实世界接触时更加灵敏、稳定和安全。

高校孵化

由香港科技大学(广州)校园孵化的具身触觉智能与边缘协处理芯片领域创业企业。

媒体关注

技术方向与创新点获得新华网等媒体报道,被视为为机器人补齐触觉感知能力的可行路径。

项目认可

入选「先投后股」项目,相关技术成果发表于集成电路领域国际会议。

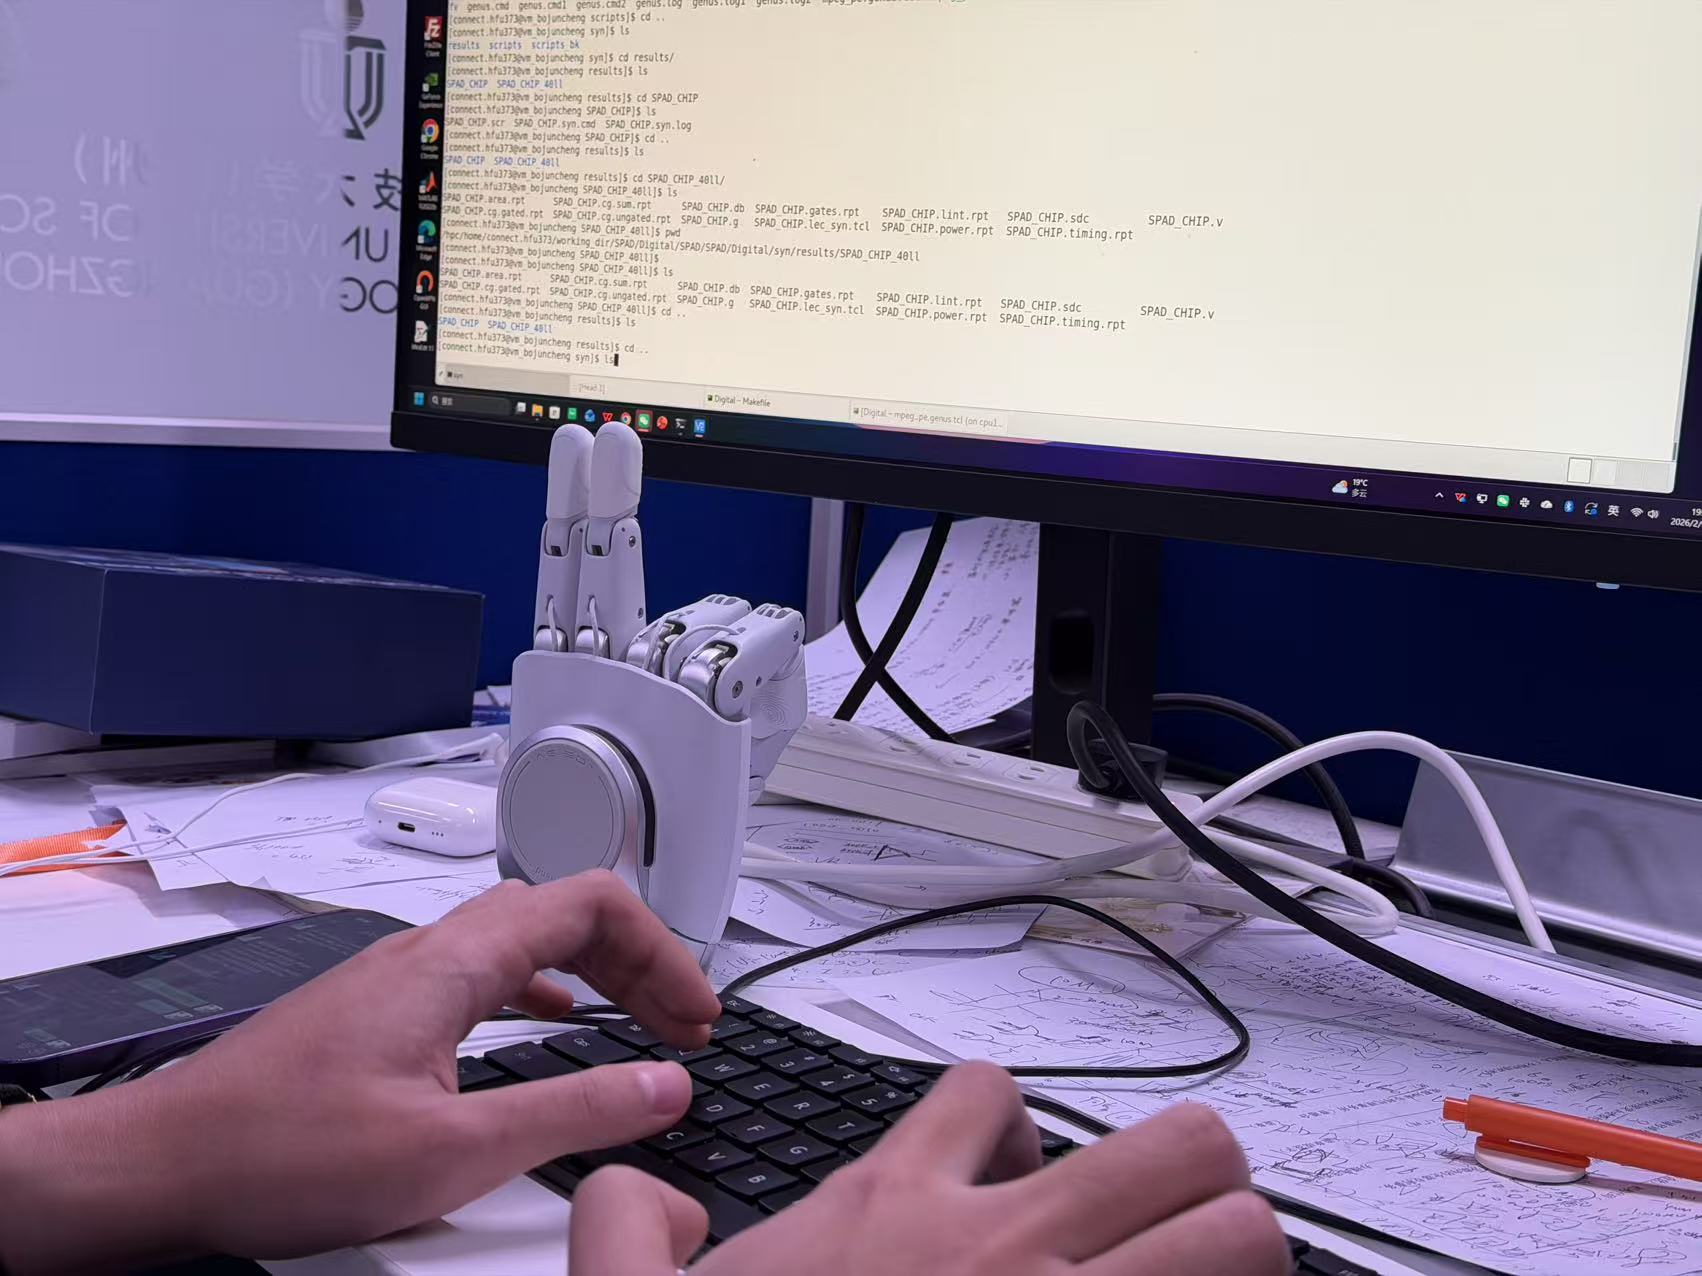
团队协作场景

技术能力

从芯片、处理器到工具链的 全栈能力

「感-算-控」三合一触觉专用协处理架构

将触觉感知融合、物理认知计算与末端反馈控制集成于单颗端侧协处理芯片,为机器人提供就近的触觉处理能力。
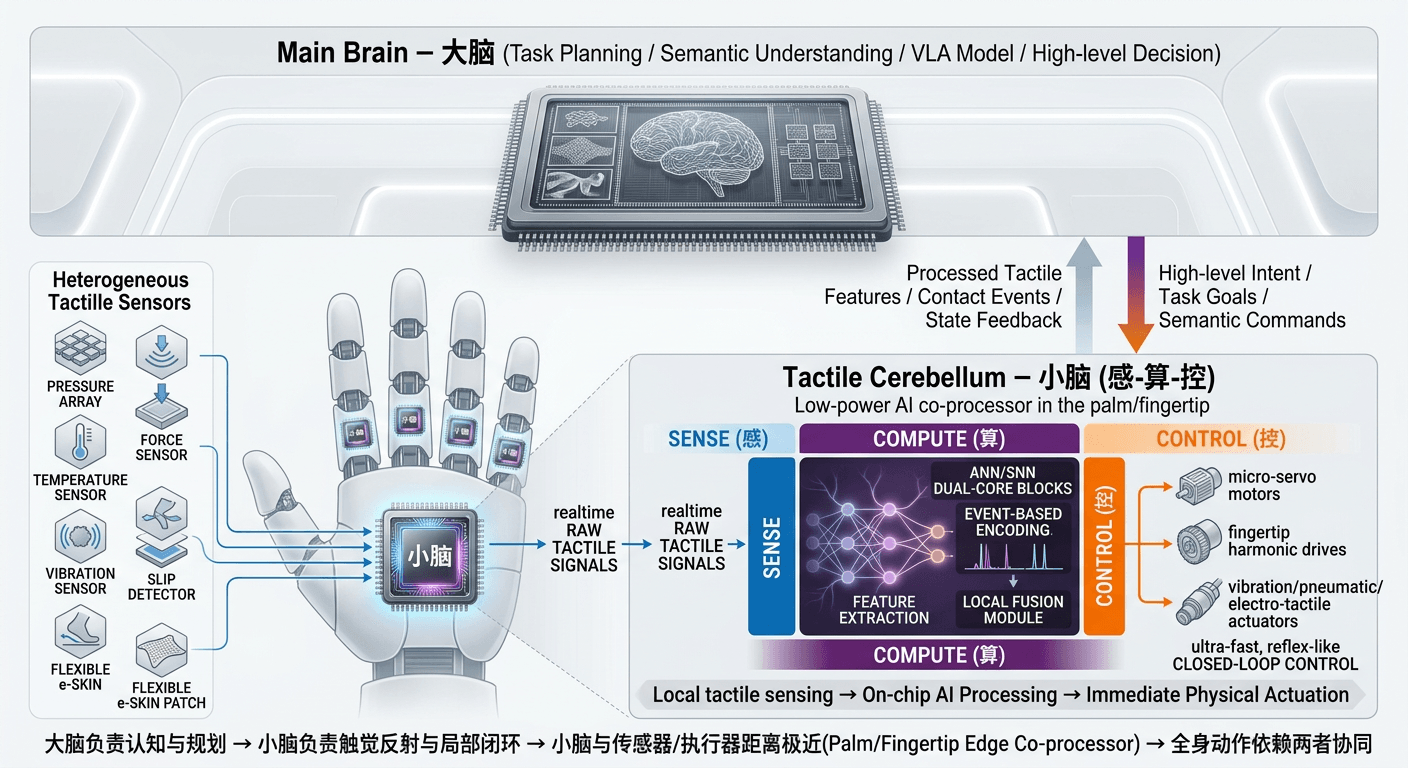
  • 单颗芯片同时承担感知融合、物理计算与末端控制
  • 适配多类型触觉传感器,降低机器人厂商集成难度
  • 相较「通用算力芯片+外挂传感器」方案,在集成度、延迟与成本上具优势
触觉协处理芯片架构概念图

类脑存算一体,突破端侧能效瓶颈

面向机器人全身触觉阵列带来的海量实时数据处理需求,从底层电路层面解决「高功耗、高延迟」的行业痛点。
  • 电荷域存内计算(CIM)与脉冲神经网络(SNN)融合架构
  • NeuC-CIM 电荷域 SNN 存内计算推理芯片,能效达 1.3 pJ/SOP
  • 具备片上学习能力,可减少对云端的依赖,提升隐私安全性
类脑存算一体架构示意图

软件工具链与多模态数据集

不只提供芯片,也提供让触觉模型真正跑起来的软件与数据,缩短从算法到端侧的落地周期。
  • 支持 TFLite / ONNX 自动部署的软件工具链
  • 自研数据采集体系与多模态触觉数据体系
  • 面向触觉的事件编码与多模态融合架构,为触觉建立独立高频处理通路
软件工具链示意图

TouchBench 触觉评测基准

面向具身触觉任务的评测基准,让不同触觉方案的效果可以被公平、可复现地比较。

  • 为触觉任务提供统一、可复现的评测口径
  • 支撑触觉模型跨设备、跨任务的横向对比
  • 与真实机器人任务结合,持续迭代产品能力
触觉评测基准示意图

产品与方案

面向具身智能的触觉 全栈方案

从触觉传感器适配、端侧芯片,到软件工具链与数据集,感触科技提供「芯片+工具链+数据集」的完整解决方案,并提供参考方案与工程支持。

触觉传感器适配

通用接口对接各类触觉设备

端侧协处理芯片

「感-算-控」三合一架构

低功耗实时处理

面向端侧的高能效计算

模型部署工具链

TFLite / ONNX 自动部署

多模态触觉数据集

自研采集与数据体系

科研与工程支持

联合项目与技术服务

认可与背书

来自高校、媒体与行业项目的 认可

「该技术相当于为机器人增加一个触觉『小脑』,帮助机器人及时理解接触物体后的变化,并将有用信息传递给负责整体决策的机器人『主脑』。」

新华网报道

技术突破点与创新点专题

聚焦机器人的触觉感知需求,研发具身触觉边缘协处理芯片及配套软硬件平台,在「触觉专用边缘计算架构 + 类脑存算一体芯片」上游空白领域形成系统性创新。

「先投后股」项目

技术突破点与创新点入选

相关芯片与处理器研究成果发表于集成电路领域国际会议 VLSI 2025 与 ISSCC 2026,在触觉专用边缘计算方向获得国际同行关注。

国际会议成果

VLSI 2025 / ISSCC 2026

由香港科技大学(广州)校园孵化,依托团队在传感器信号处理、人工智能芯片设计和产品量产方面的长期积累开展研发与产业化。

高校孵化

香港科技大学(广州)

常见问题

关于合作的 常见问题

无论是商务合作、技术对接还是科研合作,都可以直接联系我们的团队。若下方没有你想问的问题,欢迎通过合作联系页与我们沟通。

目前开放商务合作、技术合作与科研合作三类。商务合作面向机器人本体厂商、传感器厂商与终端应用方;技术合作面向需要触觉方案集成的团队;科研合作面向高校与科研机构。具体合作形式请通过合作联系页与我们沟通。

可以支持多种类型。当前机器人使用的触觉传感器种类较多、接口与数据形式各不相同,感触科技通过较为通用的软硬件平台连接不同触觉设备,以降低机器人厂商的集成与开发难度。具体适配情况需结合传感器型号评估,欢迎带方案与我们对接。

项目不仅开发芯片,也配套建设软件工具、算法模型与参考方案,并通过真实机器人任务不断改进产品,使其适应精细抓取、工业操作和安全人机交互等不同应用需求。定制范围与周期需结合具体场景评估。

可通过「合作联系」页提交合作意向后,或直接发送邮件至 info@hapticsys.com。我们会在收到后安排对应同事与您对接。